フィジカルAIとは?生成AIとの違い、市場規模の見通し、導入事例をわかりやすく解説
少子高齢化に伴う人手不足や、熟練技能者の引退による技術継承の課題を背景に、AIの活用領域は「画面の中」から「現実の物理空間」へと広がりつつあります。
本記事では、「フィジカルAI(Physical AI)」とは何か、生成AIや従来の産業用ロボットとの違い、市場規模の見通し、実際の導入事例、そして社会実装にあたって直面しやすい課題までを、公的機関の資料や報道をもとに整理して解説します。
なお、市場規模や導入効果に関する数値は、調査主体や算出条件によって幅があります。本記事では、断定が難しい情報については「〜とされる」「〜という報告がある」といった表現を用い、確度の異なる情報を混同しないよう努めています。正確な数値を確認したい場合は、本文中で紹介している調査・発表元の一次情報をご参照ください。
この記事はこんな方におすすめです
- 「フィジカルAI」という言葉の意味を、知りたい方
- 自社の製造・物流・介護などの現場に、自動化・省人化の技術を導入すべきか検討している方
読み終えるころには、フィジカルAIの基本的な仕組みと、導入検討時に押さえておきたい注意点が整理できます。
1. フィジカルAIとは何か
生成AIとの違い:情報を出力するAIと、物理世界で動くAI
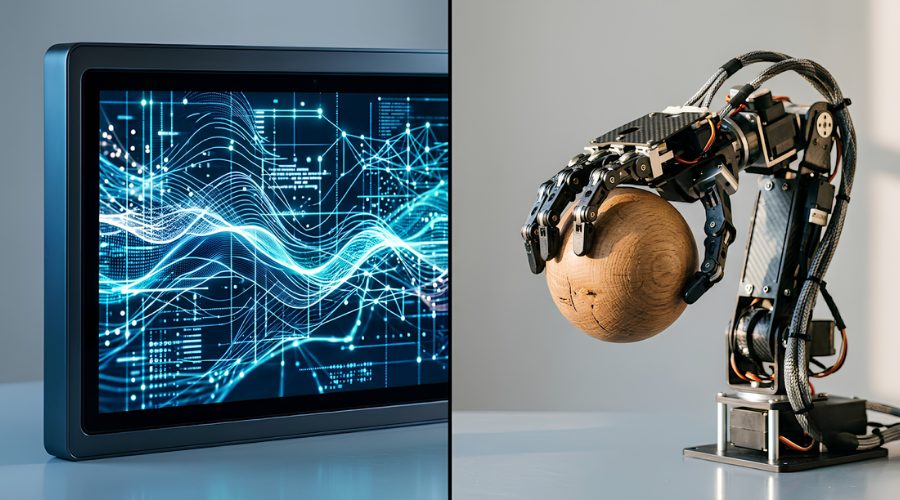
フィジカルAIとは、カメラやセンサーを通じて現実世界の状況を認識し、ロボットや自動運転車、産業機械などの「身体(エンボディメント)」を使って物理的なタスクを実行するAI技術の総称です。
ChatGPTのような生成AI(デジタルAI)が、テキストや画像、コードといったデジタルコンテンツを出力するのに対し、フィジカルAIは重力や摩擦、衝突といった物理法則を踏まえながら、実際の動作・制御信号を生み出す点が異なります。両者は対立する技術ではなく、フィジカルAIの多くは大規模言語モデルなど生成AIの技術的成果を土台として発展してきたものです。
従来の産業用ロボットとの違い:決められた動きの再現から、状況への適応へ
従来の産業用ロボットの多くは、あらかじめ動作をプログラムした「ルールベース」のシステムです。対象物の位置がわずかにずれたり、周囲の環境が変化したりすると、対応できずに停止してしまうことがあります。
一方でフィジカルAIを搭載したロボットは、深層学習や強化学習などを組み合わせることで、事前に細かく教え込まれていない状況に対しても、センサー情報をもとにある程度柔軟に動作を調整できる点が特徴です。
ただし、これは「何でも自律的に対応できる」という意味ではなく、対応できる範囲は用途や設計によって異なります。
比較表
| 比較軸 | 生成AI(デジタルAI) | 従来の産業用ロボット | フィジカルAI |
|---|---|---|---|
| 主な活動領域 | デジタル空間 | 物理空間(あらかじめ整えられた環境) | 物理空間(変化のある環境にも対応を試みる) |
| 主なインプット | テキスト・画像・プロンプト | 決められた座標・動作プログラム | センサー情報(カメラ・LiDAR・力覚など) |
| 主なアウトプット | テキスト・画像・コード | 固定された動作の再現 | 状況に応じた力加減や移動の制御信号 |
| 技術的アプローチ | 確率的な予測・生成 | 決定論的なプログラミング | 機械学習・強化学習による最適化 |
| 誤動作時のリスク | 誤った情報の出力 | ライン停止などの作業中断 | 物理的な損傷や安全上のリスクを伴いうる |
2. なぜ今、フィジカルAIが注目されているのか
労働力不足という社会的背景
日本を含む多くの先進国では、少子高齢化による生産年齢人口の減少が構造的な課題となっています。
物流や建設の分野では、時間外労働の上限規制強化(いわゆる「2024年問題」)を背景に人手不足が指摘されており、こうした状況が自律的に作業を担える技術への関心を高めています。
生成AI・LLMの発展がロボティクスに与えた影響
大規模言語モデルの発展によって、大量のデータから汎用性の高い能力を獲得できることが実証されました。
この成果を踏まえ、ロボティクス分野でも同様の技術的進展が期待されるようになり、研究開発への投資が広がっています。
投資動向の変化
ベンチャーキャピタルの分析などでは、フィジカルAI・ロボティクス関連企業への投資が拡大していることが報じられています。
評価の観点も、デモンストレーションの完成度だけでなく、実際に量産・商用化できるか、収益化できるかといった実務的な基準が重視される傾向にあるとされます。
3. フィジカルAIを構成する主な要素
フィジカルAIは単一の技術ではなく、複数の要素が組み合わさって成り立つシステムです。人間の身体機能になぞらえると理解しやすくなります。
- AI(判断):カメラなどから得た情報を解析し、状況に応じた行動を判断・計画する。
- センシング(知覚):カメラ、LiDAR、力覚・触覚センサーなどで周囲の環境(物体の形状、距離、圧力など)を把握する。
- シミュレーション(事前学習):仮想空間上で多数回の試行を行い、実機での事故や損傷のリスクを抑えながら動作を学習する。
- 通信(伝達):センサーからAI、AIから駆動部へ、遅延の少ない通信で指令を伝える。産業機器メーカーの中には、ミリ秒単位の高速通信を実現していると発表している例もあります。
- アクチュエーター(実行部):AIの判断をモーターやアームなどの物理的な動きに変換する。
どれだけAIモデルが優れていても、実際の現場で正確に動作する機構・設備側の設計精度が伴わなければ、期待通りの性能は発揮されません。
現場の物理的な制約(段差の有無、設置スペース、対象物の個体差など)に合わせて自動化設備を設計・組立できる技術力は、フィジカルAI導入の実務上、重要な要素の一つとされています。
こうした現場実装を専門に手がける企業も国内に存在します。
機能別の分類(JST・研究開発戦略センターによる整理の一例)
- 性能特化型:人間の身体能力を超える精密さや速さでの作業を目指すもの。熟練作業の学習などに応用が期待される。
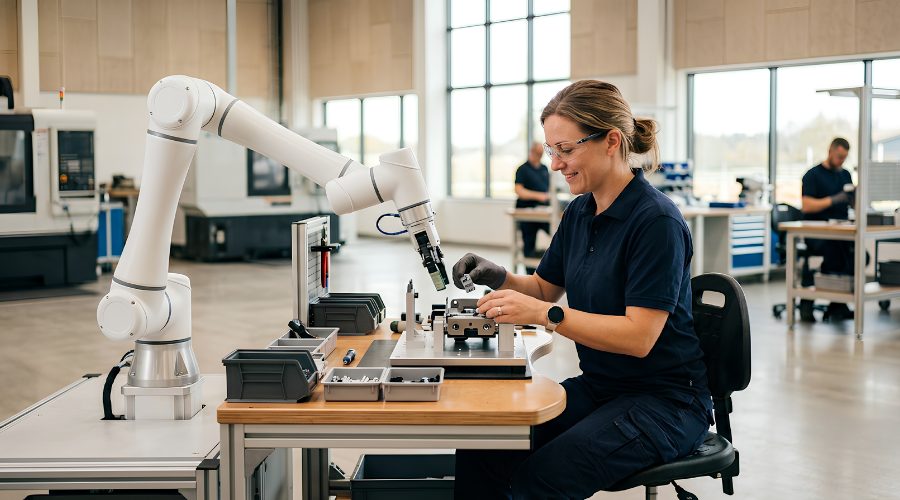
- 人間協働型:人と同じ空間で、意思疎通をしながら協調して作業するロボット。介助支援などが想定される。
- 環境適応型:インフラ点検や農業、災害現場など、人が立ち入りにくい環境で稼働するドローンや走行ロボットなど。
4. 物理世界に対応する仕組み
フィジカルAIが従来のプログラム制御と異なる点は、環境情報を取り込みながら自身の動作をリアルタイムに補正し続けるフィードバック制御を行うことです。
制御工学の分野では、目標値との誤差や制御にかかる負荷を最小化するように、次の動作を逐次計算する「モデル予測制御(MPC)」などの手法が用いられます。
学習方法としては、主に以下のようなアプローチが使われています。
- 強化学習:仮想環境での試行錯誤を通じて、望ましい結果に報酬を与えることで動作を最適化する手法。
- 模倣学習:人が実際に手本を示した動きのデータをもとに、AIがその動作を学習する手法。
- VLA(Vision-Language-Action)モデル:カメラ映像と言語指示を、ロボットの制御指令へと変換するモデル。個別のプログラミングなしに、言葉による指示で動作させることを目指す技術です。
5. 市場規模の見通しと、数値のばらつきについて
フィジカルAIの市場規模は、資料によって示す数値に大きな幅があります。これは調査結果の優劣ではなく、「どこまでを市場に含めるか」という定義の違いによるものです。
- 狭い定義:AI搭載ロボットや制御ソフトウェアなど、機器本体を中心に捉える場合。
- 広い定義:自動運転車、通信インフラ、AI向け半導体、シミュレーション用データセンター設備なども含める場合。半導体ベンダーなどが示す「物理AI市場」は、広い定義に基づくことが多いとされます。
日本政府が2026年3月に公表した「AIロボティクス戦略」では、世界のAIロボティクス市場が2040年に約60兆円規模になるとの想定のもと、日本として世界シェア3割超、国内20兆円規模の市場獲得を目指すという目標が示されています。
同戦略では、2040年までに国内で1,000万台規模のAIロボット導入を目指す方針も掲げられています。これらは政府が掲げる目標値であり、実現を保証するものではない点には留意が必要です。(出展:経済産業省 第3回 AIロボティクス戦略検討会議)
6. 分野別の活用例
以下は、各社の公式発表や公表資料に基づく活用例です。効果に関する数値や実績は各社・各報道の発表内容に準記したものであり、導入環境や条件によって異なる場合があります。
製造業
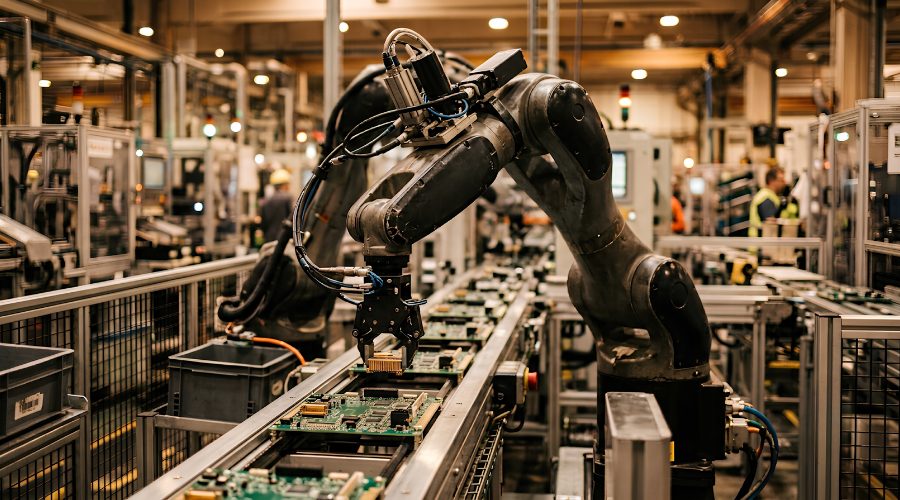
- ダイセル:同社の発表によると、熟練作業員の判断ノウハウをAIで分析し、プラントの運転条件を最適化する取り組みが進められています。(出典:株式会社ダイセル プレスリリース「自律型生産システム」を開発 / PR TIMES)
- ファナック:同社のニュースリリースによれば、他社のAI技術と連携し、指示に応じて部品の配置や作業を自律的に行うロボットの開発を推進しています。(出展:ファナック株式会社 ニュースリリース(2026年5月13日発表))。
物流・倉庫
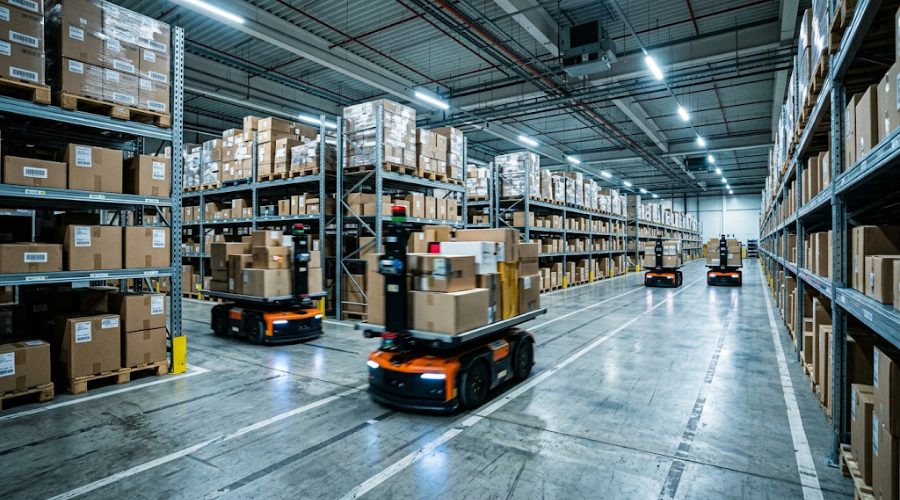
- Amazon:同社の公式発表によると、多数の物流拠点でロボットを活用し、仕分けや搬送作業の自動化・効率化を進めています。(出展:Amazon公式ニュース(2025年6月29日発表))。
- 国内導入事例:各機器メーカーの公表事例によると、AGV(無人搬送車)やAMR(自律移動ロボット)を倉庫に導入したことで、出荷能力の向上や作業員の負担軽減・省人化が報告されています。
医療・介護
- 医療分野(手術支援):医療機器メーカーの公表資料によると、術者の手の動きを精密に再現する手術支援ロボットの導入が進み、現場での活用が定着しつつあります。
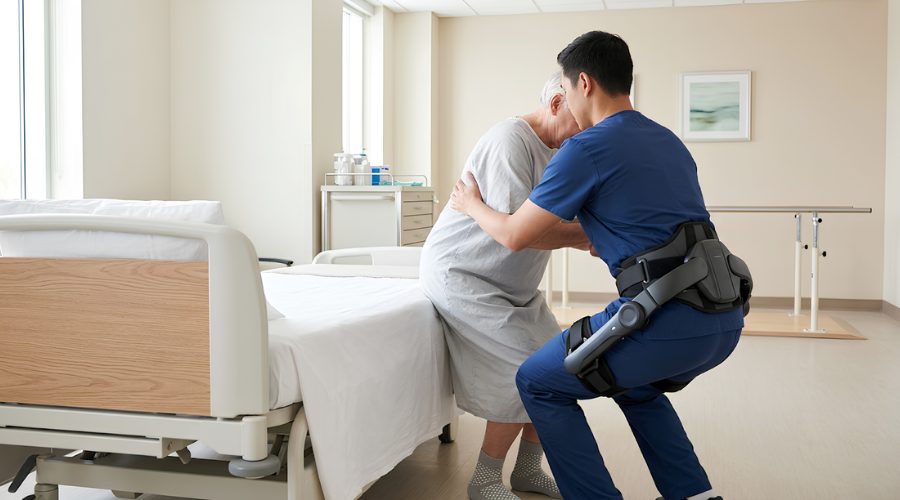
- 介護分野(動作支援):メーカー各社の発表によれば、装着型動作支援機器の導入によって移乗時などの身体的負担軽減が図られています。
自動運転・モビリティ
- NVIDIA:同社の2026年プレスリリースによると、自動運転向けの推論AI基盤「Alpamayo」を発表し、従来のルールベース制御に加えて自律的に状況を推論・判断するアプローチを取り入れています。(出展:NVIDIA ニュースルーム(2026年1月5日発表))
- 自動運転タクシー:各運行事業者の公式発表によると、都市部を中心とした無人タクシーサービスの営業エリア拡大が進められています。
7. 社会実装における主な課題
フィジカルAIをPoC(実証実験)から本格導入へ進める際には、いくつかの共通した課題が指摘されています。
(1)シミュレーションと現実のギャップ
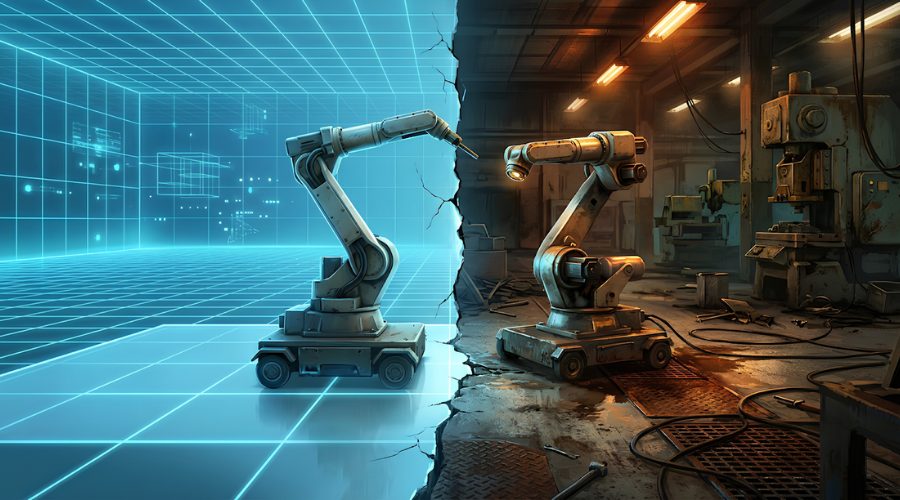
仮想空間で学習させたAIモデルが、現実の環境に移すとうまく動作しないことがあります。
センサーの誤差や照明の変化、機器の経年劣化など、シミュレーションだけでは再現しきれない要因が影響します。
対策として、学習時にあえて条件をランダムに変化させる「ドメインランダマイゼーション」や、実機のデータを継続的に収集・学習に反映させる運用体制の構築が挙げられます。
(2)現場の物理的な制約
伊藤忠テクノソリューションズの調査によると、ロボットやAI導入の現場では、段差や狭い通路、頻繁なレイアウト変更、人との接触リスクなどが主な障壁となっています。
解決にはロボット自体の性能向上に加え、通路幅の確保や動線整理など現場環境の調整も重要とされています(出展:CTC解説コラム「フィジカルAI導入に潜む『現場の壁』」)
(3)判断プロセスの不透明さと責任の所在
AIの判断根拠が分かりにくい「ブラックボックス」の問題や、出荷後の再学習によって当初想定していなかった挙動が生じた場合の責任の所在は、法的にも実務的にも議論が続いている論点です。
安全対策としては、人が一定距離に近づいた際に動作を停止させるなど、ハードウェア側でのフェイルセーフ設計を組み込むことが基本的な考え方として挙げられます。
8. まとめ
フィジカルAIは、実証段階から実用化・社会実装の段階へと移りつつある技術分野です。
AIモデル自体は今後、大手企業や国際的なプラットフォームを中心にコモディティ化していくと見られていますが、実際の現場で安全かつ安定的に機能させるには、各企業・現場の業務プロセスや制約に合わせた実装力が重要になります。
自社の現場に合わせた自動化・省人化を検討されている方へ
フィジカルAIは、AIモデルだけでなく「現場の物理的な条件に合わせて、いかに正確に動く設備として形にするか」が実用化のポイントになります。
段差や設置スペース、扱う製品の個体差など、現場ごとの制約は導入前に把握しておくことが重要です。
当社では、省人化・自動化装置の設計から組立までを一貫して手がけています。
「自社の現場にフィジカルAI・自動化技術を導入できるか分からない」という段階からのご相談も承っておりますので、現状の課題や設備の制約についてお気軽にお問い合わせください。